La machine asynchrone: circuit équivalent et variation de la vitesse
Dans les deux sections précédentes nous avons décrit les propriétés importantes du moteur asynchrone triphasé sans avoir recours à un circuit équivalent.
Cependant, pour acquérir une meilleur connaissance du comportement du moteur, un circuit équivalent devient indispensable.
Contrairement à ce qu'on pourrait penser, ce circuit est aussi simple que celui d'un transformateur.
Dans la première partie de cette section, nous développerons le circuit équivalent de la machine asynchrone à partir des principes de base. Nous pourrons alors démontrer les relations et caractéristiques importantes données dans les chapitres précédents.
Ensuite, nous analyserons les caractéristiques de deux moteurs : l'un de faible puissance et l'autre de grande puissance, afin de comprendre leurs différences intrinsèques.
Nous examinerons aussi le circuit équivalent d'une génératrice asynchrone et nous en déterminerons les caractéristiques en charge.
À la fin de cette première partie, nous décrivons comment on trouve les paramètres d'une machine asynchrone.
La deuxième partie de la section présente les principes de base de la variation de vitesse d'une machine asynchrone en contrôlant la fréquence et la tension d'alimentation.
Ces concepts seront d'une grande utilité lors de l'étude des convertisseurs électroniques utilisés pour commander la vitesse des machines asynchrones.
Cette section contient plusieurs formules. Cependant, elles ne sont pas compliquées et les exemples numériques permettront d'en saisir l'utilité.
Le moteur à rotor bobiné
La construction d'un moteur triphasé à rotor bobiné (aussi appelé moteur à bagues) s'apparente beaucoup à celle d'un transformateur triphasé.
Ainsi, le moteur possède 3 enroulements identiques montés sur le stator, et 3 enroulements sur le rotor, soit un enroulement par phase.
À cause de cette symétrie parfaite, on peut, comme pour le transformateur, analyser le comportement du moteur en considérant seulement un enroulement primaire et un enroulement secondaire.
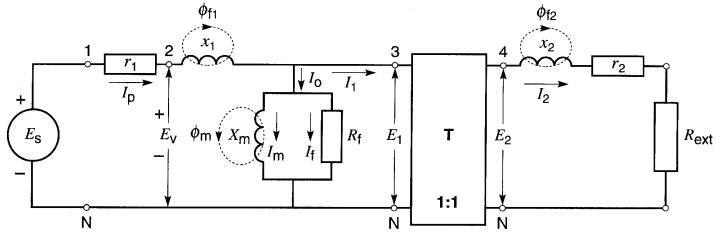
Lorsque le rotor ne tourne pas, le moteur fonctionne exactement comme un transformateur conventionnel ; par conséquent, son circuit équivalent est le même que celui que nous avons développé à la section Transformateurs 30, Fig. 30-25.
Afin de simplifier les calculs, nous supposons que les enroulements du stator et du rotor sont branchés en étoile et que le rapport de transformation est de 1 :1 (Fig. 35-1).
Figure 35-1 Circuit équivalent d'un moteur à rotor bobiné à l'arrêt . Les bagues sont connectées à une résistance extérieure
Le moteur est au repos et les bagues sont raccordées à une résistance extérieure Rext.
Les paramètres du circuit sont définis comme suit:
ES = tension de la source d'alimentation,
ligne à neutre [V]
r1 = résistance du stator [Ω]
r2
= résistance du rotor [Ω]
x1
= réactance de fuite du stator [Ω]
x2
= réactance de fuite du rotor [Ω]
Xm =
réactance de magnétisation [Ω]
Rf =
résistance représentant les pertes dans le fer et par frottement et aération [Ω]
T = transformateur idéal ayant un rapport de transformation 1 :1
f= fréquence
de la source [Hz]
ns = vitesse synchrone du moteur [r/min]
Φm
= flux mutuel dans le moteur [Wb]
Φf1 = flux de fuite du stator
[Wb]
Φf2 = flux de fuite du rotor [Wb]
Φs =
Φm + t = flux total accroché par le stator [Wb]
E1
= tension induite dans le stator par le flux mutuel [V]
E2 =
tension induite dans le rotor par le flux mutuel [V]
Ev = tension
induite dans le stator par Om et off, [V]
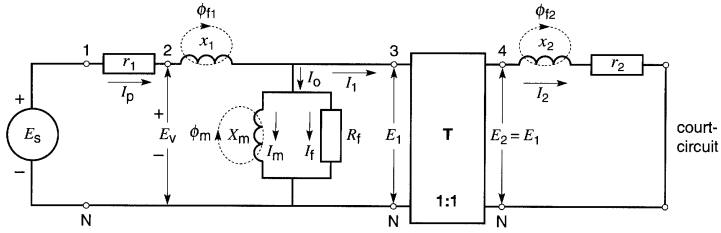
La Fig. 35-2 représente le circuit du moteur lorsque le rotor est bloqué, avec les bagues en court-circuit.
Figure 35-2 Circuit équivalent d'un moteur à rotor bobiné lorsque le rotor est bloqué. Les bagues sont en court-circuit
Que devient-il lorsque le moteur commence à tourner?
Supposons que le rotor tourne avec un glissement s de sorte que sa vitesse n soit:
n = ns (1 - s)
Si le moteur était au repos, la tension E2 induite au secondaire du transformateur idéal T serait égale à la tension E1 au primaire (Fig . 35-3).
Figure 35-3 Circuit équivalent d'un moteur à rotor bobiné pour un glissement s. La fréquence appliquée au primaire est f, mais celle apparaissant au secondaire est sf.
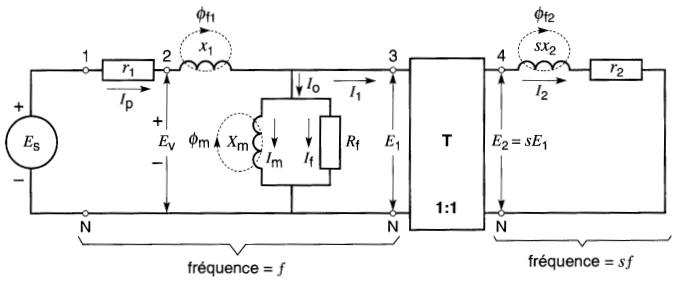
Mais comme le moteur tourne avec un glissements, la tension efficace au secondaire est:
E2 = sE1
De plus, la fréquence du côté secondaire devient sf où f est la fréquence de la source. Cela a pour effet de changer la réactance de fuite du rotor de x2 à sx2.
La valeur de r2 n'est évidemment pas affectée par ce changement de fréquence.
La Fig. 35-3 montre ces nouvelles conditions.
Comme r2 et sx2 sont en série, le courant I2 dans le rotor est donné par :
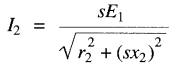 (35-1)
et I2 est en retard sur E2 (= sE1) d'un angle β donné par:
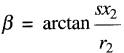 (35-2)
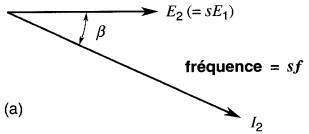
Le diagramme vectoriel du circuit du rotor est donné à la Fig. 35-4a.
Figure 35-4
a. Diagramme vectoriel du circuit du rotor. La fréquence est sf,
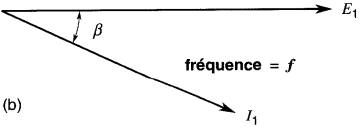
b. Diagramme vectoriel du circuit du stator. La fréquence est f et le déphasage β est le même que celui du rotor
Il est important de se rappeler que ce diagramme est basé sur la fréquence rotorique s f; il ne peut donc pas s'intégrer du côté primaire où la fréquence est toujours f.
Néanmoins, il existe une relation directe entre la valeur efficace de I2 (fréquence sj) et la valeur efficace de I1 (fréquence f).
En effet, on peut démontrer que, même si les fréquences sont différentes au stator et au rotor, le rapport de transformation de 1 :1 impose que ces courants efficaces soient égaux.
De plus, on peut prouver que le déphasage entre E1 et I1 est exactement le même que le déphasage entre E2 et I2, soit β degrés.
Cela nous permet de tracer le diagramme vectoriel du côté primaire (Fig. 35-4b).
Pour résumer:
1 . La valeur efficace de I1 est égale à la valeur efficace de I2, même si leurs fréquences sont différentes ;
2. la valeur efficace de E2 est égale à la valeur efficace de E1 multipliée par le glissements.
3. le déphasage β entre E1 et Il est le même que celui entre E2 et 12.
Du côté primaire, on peut donc écrire :
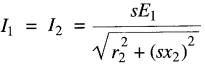 (35-3)
En divisant le numérateur et le dénominateur par s, cette équation peut s'exprimer sous la forme :
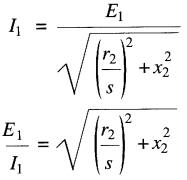 (35-4)